Il ponte di Wheatstone e i sensori resistivi
Percorso: Strumentazione elettronica · 6 di 17
Prima di questo, potrebbe interessarti: Amplificatori per strumentazione , Bipoli equivalenti e trasformazione stella-triangolo , Il resistore
Indice
Leggere una piccola variazione
Molti sensori sono resistori la cui resistenza dipende da una grandezza fisica: la temperatura, la deformazione, la luce, l’umidità. Per piccole variazioni della grandezza la resistenza si scrive , con la variazione relativa, e è quasi sempre piccola: una sonda Pt100 cambia dello per grado, un estensimetro metallico di qualche parte su mille a fondo scala.
Il modo più diretto di leggerla è far passare una corrente costante e misurare la tensione . Il segnale utile è il secondo termine, piccolo, sopra il primo, grande: per vedere con una risoluzione dell’1% bisogna misurare la tensione totale a una parte su centomila, e ogni deriva della corrente sembra una variazione del sensore. Il ponte di Wheatstone, che l’articolo sulla resistenza equivalente ha presentato bilanciato, toglie la parte fissa: confronta il sensore con resistori uguali e dà in uscita una tensione differenziale nulla quando .
Nel ponte due partitori stanno tra l’alimentazione e massa: sopra a sinistra, sopra a destra, e l’uscita è la differenza tra i due punti medi,
Proposizione (sensibilità del ponte)
Se e varia solo , la sensibilità dell’uscita attorno all’equilibrio è
massima per , cioè con i rapporti unitari.
di è . Con vale . La funzione ha derivata , positiva per e negativa per : il massimo è in , dove vale .
Fine della dimostrazione.
Con i rapporti unitari tutti i resistori valgono all’equilibrio. Gli elementi attivi possono essere uno, due o quattro, e a seconda di come sono disposti cambiano sensibilità e linearità.
Quattro modi di usare il ponte. I resistori non segnati valgono , quelli segnati ; in ogni schema è in alto a sinistra, in basso a sinistra, in alto a destra e in basso a destra.
Proposizione (uscita del ponte)
Con tensione di alimentazione e le configurazioni della figura:
- un elemento, : ;
- due elementi uguali, : ;
- due elementi opposti, , : ;
- quattro elementi, , : .
Nei primi due casi l’uscita, rispetto alla retta tangente in , è più piccola di una frazione ; negli altri due è lineare. Alimentando il ponte a un elemento con una corrente , invece, , e lo scarto dalla retta è .
Si sostituiscono i valori nella formula di . Con un elemento, . Con due elementi uguali i due partitori valgono e , e la differenza è . Con due elementi opposti il partitore di destra vale perché , e la differenza è . Con quattro elementi i partitori valgono e . La retta tangente del primo caso è , e ; lo stesso rapporto vale nel secondo caso rispetto a .
Con la corrente i due rami, di resistenza e , si dividono la corrente in proporzione inversa: nel ramo del sensore passa , nell’altro . L’uscita è la differenza tra le tensioni ai capi di e di : , e il rapporto con la tangente è .
Fine della dimostrazione.
Con V e un elemento che varia dello l’uscita è di mV, con uno scarto dalla retta dello . I costruttori danno la sensibilità del ponte come uscita a fondo scala per volt di alimentazione, qui mV/V; i valori tipici vanno da a mV/V. Poiché l’uscita è proporzionale a , l’alimentazione deve essere stabile quanto la misura, oppure il convertitore analogico-digitale deve usare la stessa come riferimento, così che le sue variazioni si cancellino: è la misura raziometrica.
Visto dall’amplificatore, ciascun punto medio del ponte è un generatore di Thévenin con tensione circa e resistenza . Tra i due c’è il segnale, sopra un modo comune di : serve un amplificatore differenziale con impedenza di ingresso molto maggiore di , perché una resistenza di ingresso tra i due morsetti riduce il segnale di una frazione , e con CMRR alto. È il lavoro dell’amplificatore per strumentazione. Con il ponte da mV di prima, un modo comune di V e un convertitore a bit che divide i mV in livelli da μV, un modo comune non corretto che valga meno di un livello richiede , dB. Il valore è prudente, perché la parte costante del modo comune si toglie con una taratura, ma dà l’ordine di grandezza.
I fili
Il sensore sta spesso lontano dal resto del ponte, e i fili che lo collegano hanno una resistenza, che per di più cambia con la temperatura dei cavi.
Un sensore lontano in un quarto di ponte. A due fili le resistenze dei due fili sono in serie al sensore. A tre fili una è in serie a , una al sensore, e il terzo filo porta al morsetto di uscita la tensione presa sul sensore, senza corrente.
Proposizione (collegamento a due e a tre fili)
In un quarto di ponte con tutti i resistori uguali a e sensore collegato con fili di resistenza , al primo ordine in e in l’uscita a due fili è
e quella a tre fili, letta con un amplificatore ad alta impedenza,
A due fili il ramo inferiore destro vale , e
che al primo ordine è . A tre fili il terzo filo non porta corrente, e l’uscita è il partitore tra sopra e sotto:
e al primo ordine il denominatore dà il fattore .
Fine della dimostrazione.
A due fili la resistenza dei fili si somma al segnale. Con su una Pt100 è uno spostamento dello , cioè °C: si può tarare, ma i fili di rame cambiano dello per grado, e la taratura vale solo a una temperatura dei cavi. A tre fili i due fili stanno in rami adiacenti e i loro effetti si cancellano: resta solo una piccola riduzione della sensibilità, e l’uscita è nulla all’equilibrio qualunque sia . Per distanze maggiori, o per ponti interi lontani come le celle di carico, si usa il collegamento a quattro fili, o di Kelvin, con due fili che portano l’alimentazione e due che, senza corrente, riportano la tensione effettiva ai capi del ponte; le celle di carico hanno così sei fili. Un’alternativa è alimentare il ponte con un generatore di corrente, la cui corrente non dipende dalla resistenza dei fili.
Compensare la temperatura
Tutti i sensori resistivi sentono la temperatura, anche quando non è la grandezza da misurare. Un estensimetro cambia resistenza scaldandosi, e il materiale su cui è incollato si dilata. Il rimedio più semplice sfrutta il ponte stesso: un secondo estensimetro uguale, incollato sullo stesso materiale ma non sollecitato, messo nel ramo adiacente, varia con la temperatura come il primo: con il partitore di destra resta a metà, e due variazioni uguali in rami adiacenti non danno uscita. Nelle configurazioni a due elementi opposti e a quattro elementi la compensazione è automatica, perché tutti gli elementi attivi sentono la stessa temperatura.
C’è un secondo effetto: anche il coefficiente che lega la resistenza alla grandezza misurata cambia con la temperatura. Nei sensori di pressione al silicio, per esempio, la sensibilità cala di qualche millesimo per grado mentre la resistenza cresce. Un resistore fisso in serie all’alimentazione del ponte lo corregge.
Proposizione (compensazione con un resistore in serie)
Un ponte a quattro elementi dà , dove è la grandezza misurata e il coefficiente del sensore, con . Il ponte ha resistenza , con coefficiente di temperatura , ed è alimentato da attraverso un resistore fisso . L’uscita non dipende dalla temperatura al primo ordine se
che è positiva solo se e .
Il ponte, visto dall’alimentazione, è un resistore , e . Derivando rispetto a con costante, . L’uscita non cambia con , a fisso, se le variazioni relative di e di si compensano: . Risolvendo, .
Fine della dimostrazione.
Con /°C e /°C serve . Il prezzo è il segnale: al ponte arriva un terzo della tensione. E la compensazione vale al primo ordine, in un intervallo di qualche decina di gradi attorno alla temperatura di progetto.
Che cosa dice un datasheet di un sensore
Un sensore trasforma una grandezza fisica, lo stimolo, in una grandezza elettrica. La relazione tra le due è la caratteristica, e i suoi estremi sono l’intervallo di ingresso e il fondo scala. La sensibilità è la pendenza della caratteristica, costante solo nei sensori lineari. L’errore di linearità è lo scarto massimo tra la caratteristica e una retta, diviso per il fondo scala; la retta però si può scegliere in più modi, per esempio quella che passa per gli estremi, quella che minimizza gli scarti quadratici o quella che minimizza lo scarto massimo, e ciascuna dà un numero diverso: bisogna leggere quale usa il costruttore.
Tre parole vengono spesso confuse. La risoluzione è la più piccola variazione dello stimolo che si riesce a distinguere, limitata in ultima analisi dal rumore. La precisione, o ripetibilità, è quanto si somigliano misure ripetute nelle stesse condizioni. L’accuratezza è quanto il valore misurato si avvicina a quello vero. Un orologio digitale con molte cifre ha una risoluzione fine anche se va avanti di un minuto al giorno; un termometro che segna sempre mezzo grado in più è preciso ma non accurato, e una taratura lo corregge. Ai parametri statici si aggiungono quelli dinamici: risposta in frequenza, tempo di risposta, banda.
Estensimetri
Una barra di lunghezza sottoposta a trazione si allunga di ; la deformazione è , di solito espressa in micro-deformazioni, . Nel campo elastico la tensione meccanica , forza per unità di superficie, è proporzionale alla deformazione, con il modulo di Young, e la barra si assottiglia nelle direzioni trasversali di , con il coefficiente di Poisson, tra e per i metalli. Un estensimetro è un conduttore sottile incollato alla superficie, che si deforma con essa.
Proposizione (fattore di taratura)
Un conduttore che si allunga di e si assottiglia trasversalmente di cambia resistenza, al primo ordine, di
dove è la variazione relativa della resistività e è il fattore di taratura.
. Prendendo il logaritmo e differenziando, . La sezione ha due dimensioni trasversali, ciascuna moltiplicata per : diventa , e . Con si ottiene la formula.
Fine della dimostrazione.
La sola geometria dà , circa per i metalli. Il resto viene dalla piezoresistività, il cambiamento della resistività con la deformazione. Nelle leghe di rame e nichel come la costantana il fattore di taratura è circa , con un coefficiente di temperatura piccolo, ed è la ragione per cui sono le più usate; nel nichel vale circa ; nel silicio drogato arriva a o , a prezzo di una forte dipendenza dalla temperatura e di una caratteristica non lineare. Gli estensimetri metallici sono griglie di foglio sottile su un supporto isolante, lunghe da qualche millimetro a qualche centimetro, incollate con resine epossidiche che devono trasmettere la deformazione senza assorbirla; quelli a film sottile si depongono direttamente sul pezzo, e quelli a semiconduttore si integrano nei sensori di pressione. Ogni estensimetro sente anche un po’ della deformazione trasversale, e il datasheet la dà come rapporto tra fattore trasversale e longitudinale.
Quattro estensimetri su una trave a sbalzo. La forza all’estremo libero tende la faccia superiore e comprime quella inferiore: 1 e 4 variano di , 2 e 3 di . Nel ponte a quattro elementi l’uscita è , lineare, e le variazioni dovute alla temperatura, uguali per tutti, si cancellano.
Una deformazione di con dà . Con un solo estensimetro e V l’uscita è di mV; con i quattro della trave, di mV. Ogni micro-deformazione vale μV: per misurarle serve un amplificatore con offset e deriva molto sotto questo valore, e attenzione anche alle termocoppie parassite, perché ogni giunzione tra metalli diversi nel percorso del segnale, per esempio tra la pista di rame e un piedino di un integrato, genera decine di microvolt per grado di differenza di temperatura.
Termoresistenze
La resistenza dei metalli cresce con la temperatura, perché le vibrazioni del reticolo diffondono di più gli elettroni. Le termoresistenze, o RTD, usano soprattutto il platino, chimicamente inerte, stabile per anni e con una caratteristica quasi lineare tra e °C. Le più comuni valgono a °C, la Pt100, o , la Pt1000.
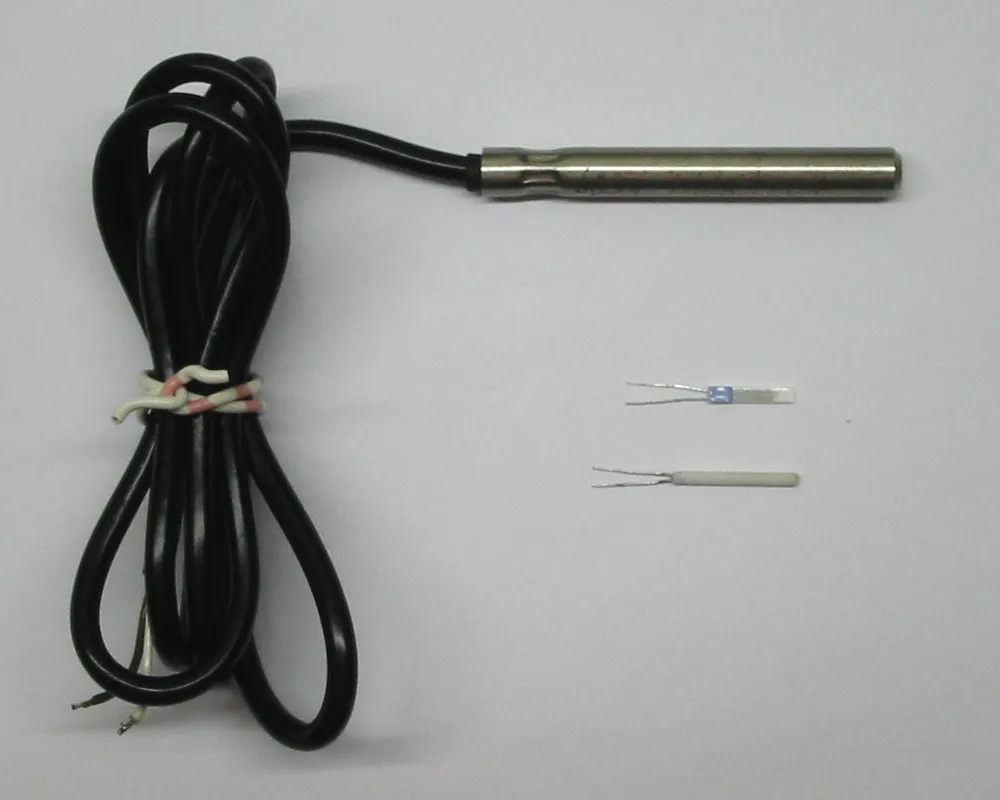
Tre sensori Pt100: una sonda, con il resistore chiuso nel tubetto metallico, e due elementi nudi, uno piatto, a film sottile, e uno cilindrico, di ceramica. Per misure accurate si usano sonde a tre o a quattro fili.
dirkhb, pubblico dominio, via Wikimedia CommonsLa norma IEC 60751 descrive la resistenza del platino con l’equazione di Callendar e Van Dusen: sopra °C
con in gradi Celsius, °C⁻¹ e °C⁻², e sotto °C un termine in più, con °C⁻⁴. Il coefficiente medio tra e °C, , è il noto °C⁻¹. La retta con questo coefficiente sbaglia di meno di °C tra e °C, ma di °C a °C: sopra i cento gradi si usa l’equazione completa. La norma fissa anche le tolleranze: per la classe B °C, per la classe A °C.
Le termoresistenze a filo avvolto su un supporto ceramico sono le più stabili, ma sensibili a vibrazioni e urti; quelle a film sottile, con il platino deposto su una piastrina ceramica di pochi millimetri, sono più piccole, più veloci ed economiche. Il coefficiente di qualche millesimo per grado dà segnali piccoli, e le termoresistenze si leggono con correnti di un milliampere circa, a tre o quattro fili.
Termistori
I termistori sono resistori di ossidi metallici, di manganese, nichel, cobalto o rame, che si comportano come semiconduttori. In quelli a coefficiente negativo, gli NTC, gli elettroni di conduzione crescono con la temperatura come in un semiconduttore intrinseco, e la resistenza cala in modo esponenziale. Il modello più usato è
con in kelvin, K e tra e K.
Proposizione (coefficiente di temperatura di un termistore)
Nel modello esponenziale il coefficiente di temperatura è
, e .
Fine della dimostrazione.
Con K il coefficiente vale /°C a °C, dieci volte quello del platino, e un termistore basta da solo in un quarto di ponte, o in un semplice partitore. Ma cambia con la temperatura: /°C a °C, /°C a °C. Un termistore da k a °C ne vale a °C e a °C, e una misura della resistenza con la stessa incertezza assoluta dà risoluzioni in temperatura molto diverse ai due estremi. Per intervalli ampi si usa l’equazione di John Steinhart e Stanley Hart, del 1968, che con tre coefficienti, , segue la curva vera entro pochi centesimi di grado. I termistori NTC si usano di solito tra e °C. Quelli a coefficiente positivo, i PTC, hanno una resistenza che sale bruscamente sopra una certa temperatura, e servono come protezioni contro le sovracorrenti più che come sensori.
A sinistra la resistenza di una Pt100 secondo l’equazione di Callendar e Van Dusen, con la retta a °C⁻¹ tratteggiata. A destra quella di un termistore NTC da k con K, in scala logaritmica: tre ordini di grandezza in meno di duecento gradi.
Il sensore scalda e si lascia scaldare
Un sensore di temperatura misura la propria temperatura, non quella dell’oggetto. Lo scambio di calore si descrive con un circuito elettrico equivalente, in cui le temperature sono tensioni, i flussi di calore correnti, le resistenze termiche resistenze e le capacità termiche condensatori: come nella resistenza termica di un operazionale, .
Proposizione (errori di un sensore di temperatura)
Un sensore con capacità termica è collegato all’oggetto, a temperatura , dalla resistenza termica , e all’ambiente, a temperatura , da ; l’oggetto ha capacità termica molto grande. Se nel sensore si dissipa la potenza , a regime
e ci si arriva con costante di tempo .
Nel circuito equivalente il nodo del sensore è collegato attraverso al generatore , attraverso al generatore , e riceve la corrente ; il condensatore va dal nodo a massa. A regime il condensatore non porta corrente e, per sovrapposizione, i due generatori danno la media pesata , e la corrente dà per la resistenza vista dal nodo, . Visto dal condensatore il resto del circuito è un generatore di Thévenin con resistenza , e la costante di tempo è .
Fine della dimostrazione.
Il secondo termine è l’errore dovuto all’ambiente, piccolo se il contatto con l’oggetto è buono e quello con l’ambiente cattivo: pasta termica sul contatto, e fili lunghi e sottili di un materiale che conduce poco calore. Il terzo è l’autoriscaldamento. Una Pt100 percorsa da mA dissipa μW; con °C/mW, e ambiente lontano, si scalda di °C. Si riduce con correnti più piccole, al prezzo del segnale, o alimentando il ponte a impulsi più brevi della costante di tempo del sensore. Un sensore piccolo, infine, ha capacità termica piccola: risponde in fretta e, se l’oggetto è piccolo anche lui, ne sottrae poco calore.
Termocoppie
Nel 1821 Thomas Seebeck osservò che un circuito chiuso di due metalli diversi, con le due giunzioni a temperature diverse, devia l’ago di una bussola: nel circuito circola una corrente. In un conduttore con un gradiente di temperatura gli elettroni dell’estremo caldo diffondono verso quello freddo in modo diverso da quelli dell’estremo freddo verso il caldo, e a circuito aperto si stabilisce un campo elettrico che bilancia la diffusione, come nella giunzione pn il campo bilancia la diffusione dei portatori. La tensione tra due punti di un conduttore omogeneo è
dove è il coefficiente di Seebeck del materiale, dell’ordine dei microvolt per kelvin nei metalli e delle centinaia nei semiconduttori.
Proposizione (tensione di una termocoppia)
Due conduttori omogenei e sono saldati in un giunto a temperatura ; gli altri due estremi stanno alla stessa temperatura e sono collegati allo strumento con due fili dello stesso materiale , qualunque sia la loro temperatura e quella dello strumento. La tensione misurata è
e non dipende dalle temperature lungo i fili né da quella dello strumento. Un circuito fatto di un solo materiale non dà tensione, qualunque siano le temperature.
Si percorre il circuito dal morsetto negativo a quello positivo dello strumento, che sta a , sommando i contributi dei tratti omogenei. Il filo va da a e dà ; il conduttore va da a ; il conduttore torna da a ; l’altro filo torna da a . Il contributo di ciascun tratto dipende solo dalle temperature dei suoi estremi, non da come la temperatura varia lungo il tratto. I due tratti di danno integrali opposti e si cancellano, e restano , che a meno del verso di percorrenza è la formula. Se i due integrali si cancellano.
Fine della dimostrazione.
Due conseguenze pratiche. La legge delle temperature intermedie: poiché l’integrale da a è la differenza degli integrali da una temperatura di riferimento, le tabelle delle termocoppie danno la tensione con il giunto freddo a °C, e da quelle si ricava la tensione per qualsiasi coppia di temperature. E la legge dei metalli intermedi: un terzo metallo inserito nel circuito, per esempio una saldatura, non conta se i suoi due estremi sono alla stessa temperatura.
Misura con una termocoppia. I conduttori e sono saldati nel giunto caldo a e arrivano a un blocco isotermo a , dove passano a fili di rame. Un termistore sul blocco misura .
La termocoppia misura una differenza di temperatura. Per la temperatura assoluta del giunto caldo serve quella del giunto freddo: un tempo lo si immergeva in acqua e ghiaccio, oggi lo si mette su un blocco a temperatura uniforme e la si misura con un termistore, una termoresistenza o un sensore integrato, e si somma la tensione corrispondente. È la compensazione del giunto freddo. Ha senso misurare due temperature invece di una perché la termocoppia arriva dove gli altri sensori non arrivano: la più comune, il tipo K di nichel-cromo e nichel-alluminio, lavora da a oltre °C, con circa μV/°C vicino alla temperatura ambiente. Il giunto freddo, invece, sta a temperatura ambiente, dove un termistore è preciso.
Le termocoppie sono semplici, robuste, economiche e rapidissime, perché il giunto può essere piccolo quanto una capocchia di spillo. Danno però segnali piccoli, di decine di microvolt per grado, e la loro caratteristica non è lineare. Con il tempo, alle alte temperature, i due metalli si contaminano e la taratura cambia. Le termoresistenze sono le più accurate e stabili, e le più lente. I termistori sono i più sensibili, in un intervallo più stretto. E nell’intervallo dei circuiti elettronici ci sono i sensori integrati, che sfruttano la tensione di una giunzione a corrente costante.
Esercizi risolti e commentati
Esercizio 1. Una Pt1000 in un quarto di ponte con tre resistori da k è alimentata a V. Quanto vale l’uscita a °C? Di quanto sbaglia la formula lineare? Quanto si scalda il sensore, con °C/mW di resistenza termica verso l’oggetto?
Soluzione. A °C , e l’uscita è mV. La formula lineare dà mV, il 19% in più: con variazioni così grandi il ponte non è lineare, e la temperatura va calcolata con la formula esatta, o con un’alimentazione a corrente. Nel sensore passano circa mA e si dissipano μW, cioè °C di autoriscaldamento.
Commento. Con V l’uscita sarebbe dieci volte più grande, ma la potenza cento volte, e l’errore di autoriscaldamento di °C. Con le termoresistenze la tensione di alimentazione si sceglie a partire dall’autoriscaldamento accettabile, non dal segnale desiderato.
Esercizio 2. Una Pt100 è collegata a due fili lunghi, ciascuno da , di rame. Quale errore di temperatura danno i fili? E se la temperatura dei cavi cambia di °C dopo la taratura? Che cosa cambia a tre fili?
Soluzione. I fili aggiungono , che la Pt100 raggiunge con °C: la lettura è spostata di °C. La taratura toglie lo spostamento, ma con °C in più la resistenza dei fili cresce di , cioè °C. A tre fili lo spostamento sparisce, e la sensibilità si riduce di , che si corregge con la taratura e cambia di poco con la temperatura dei cavi.
Commento. A due fili, in pratica, si collega una Pt100 solo a pochi decimetri; una Pt1000, con resistenze dieci volte maggiori, tollera fili dieci volte più lunghi.
Esercizio 3. Un sensore di forza usa quattro estensimetri su una trave, con e a fondo scala, alimentati a V. Quanto vale la sensibilità in mV/V? Che guadagno serve per portare il fondo scala a V? Quanto valgono in uscita una micro-deformazione e un offset di μV dell’amplificatore?
Soluzione. , e mV: mV/V. Il guadagno è . Una micro-deformazione dà μV all’ingresso e mV all’uscita; l’offset di μV equivale a .
Commento. Una bilancia da kg che risolve un grammo deve distinguere un decimillesimo del fondo scala, cioè circa μV all’ingresso: servono amplificatori a bassissimo offset, o un’alimentazione del ponte alternata, che inverte il segno del segnale ma non quello degli offset, così che la differenza di due misure li cancelli.
Esercizio 4. Un termistore da k a °C con K si linearizza mettendogli in parallelo un resistore . Dimostrare che la resistenza equivalente ha un flesso alla temperatura se , con , e calcolarla per °C.
Soluzione. Sia , così che e . La conduttanza equivalente è , e . Con , , e con . Quindi . Posto , il flesso è dove , perché la derivata prima è . Con e , , e . Annullando e semplificando per : , cioè, con , . A °C, K e k: k.
Commento. Con k la resistenza equivalente vale k a °C, a °C e a °C: cala di ogni venticinque gradi, quasi linearmente. La sensibilità è scesa da a circa /°C, ma su cinquanta gradi l’errore di linearità resta sotto il grado.
Esercizio 5. Una termocoppia di tipo K, con μV/°C, dà mV con il giunto freddo a °C, misurato da un termistore con incertezza di °C. Quanto vale la temperatura del giunto caldo, nell’approssimazione lineare? Quanto pesano l’incertezza sul giunto freddo e un offset di μV dell’amplificatore?
Soluzione. °C di differenza, e il giunto caldo è a °C. Un grado di errore sul giunto freddo diventa un grado sul giunto caldo; l’offset di μV vale °C.
Commento. In una misura vera si usano le tabelle della norma, perché il coefficiente del tipo K cambia con la temperatura, e lontano dalla temperatura ambiente il calcolo lineare sbaglia di qualche grado. E si controllano le giunzioni lungo il percorso del segnale: una differenza di temperatura di un grado tra due morsetti di ottone e rame vale già qualche microvolt.
Hai trovato un errore o qualcosa che non funziona in questa pagina? Scrivi una segnalazione